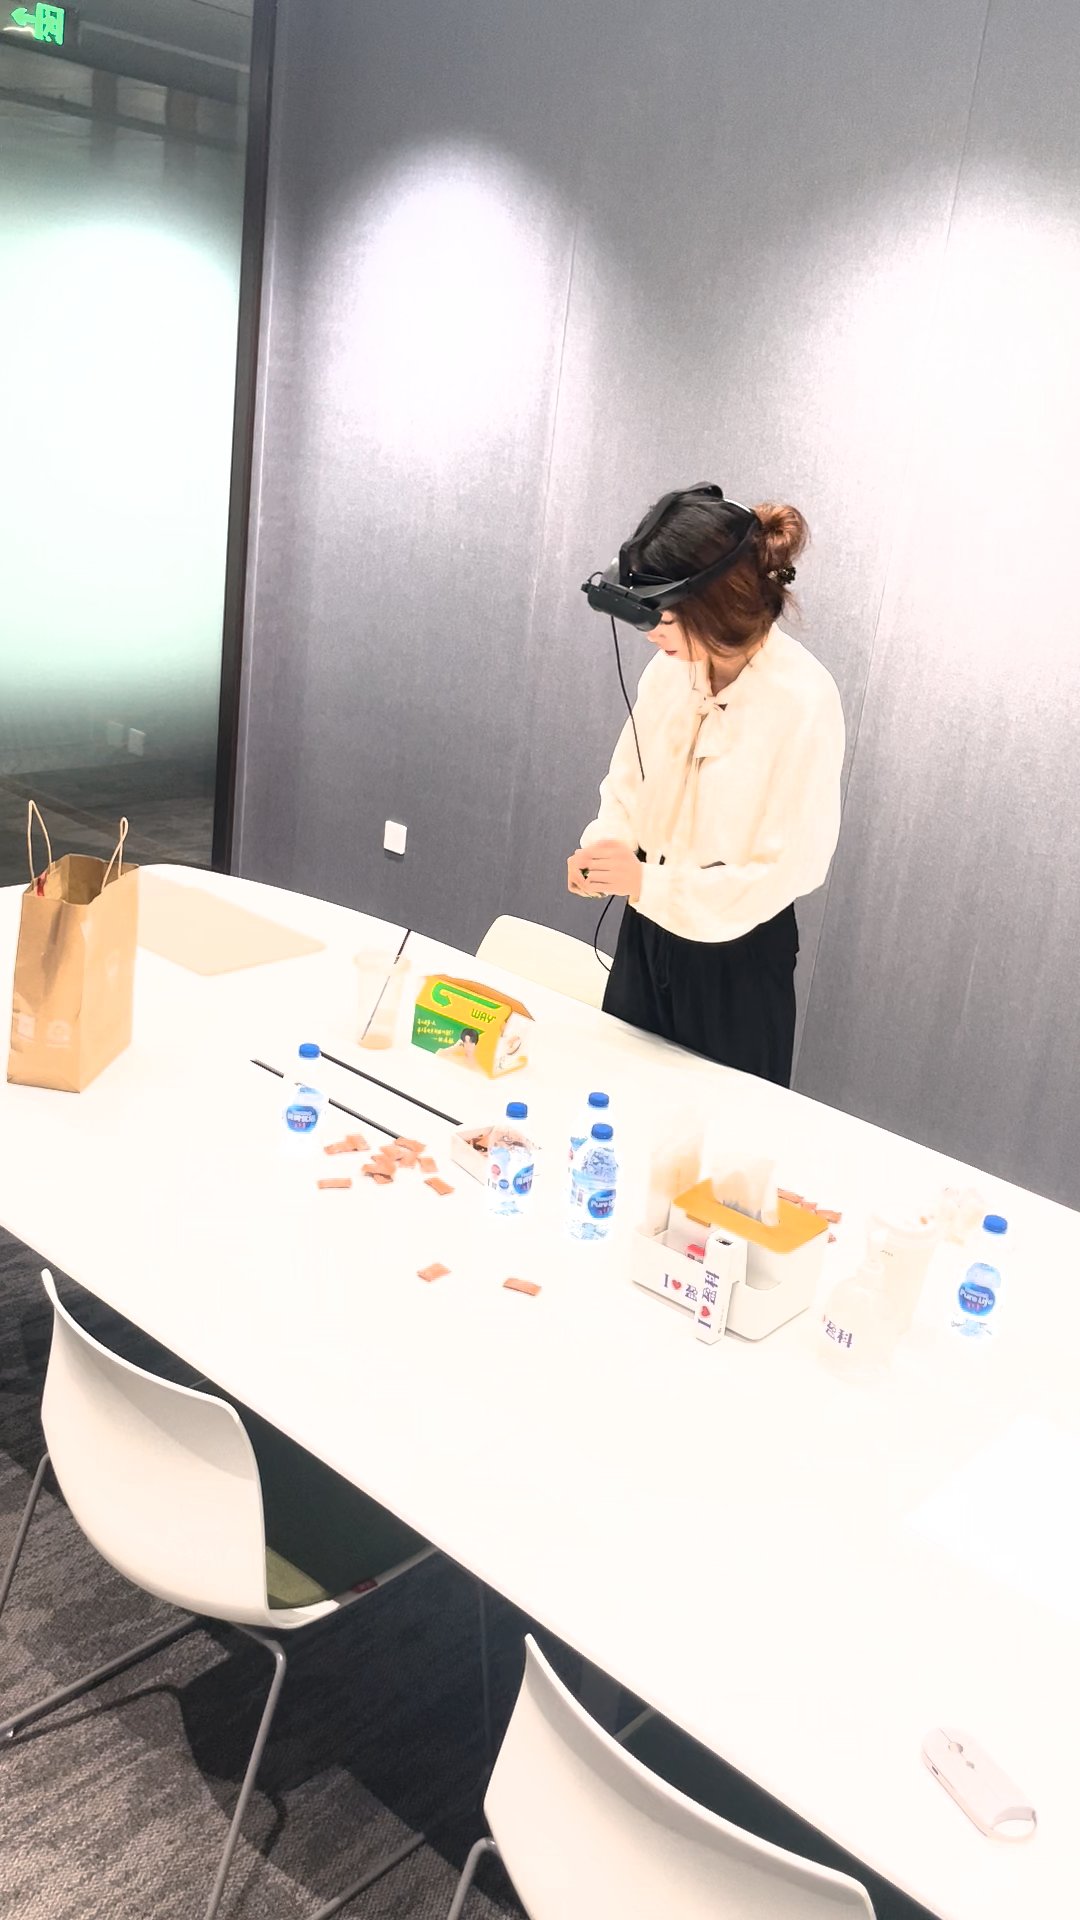
数据产品展示

真实采集样例 — 从 Ego 视觉原始录制到结构化标注数据集的交付效果。以下数据来自实际采集场景,展示最终交付物的内容与质量。

管线技术详情 (14 episodes) 🤗 HuggingFace Dataset
2114
同步帧对
70.4s
有效时长
3
视角通道
95.8%
质检通过率
34
输出特征维度

Ego Vision

第一人称双目视觉

全局快门双目鱼眼同步采集,消除运动模糊。左右目精确时间对齐,帧间差异 <0.04ms。
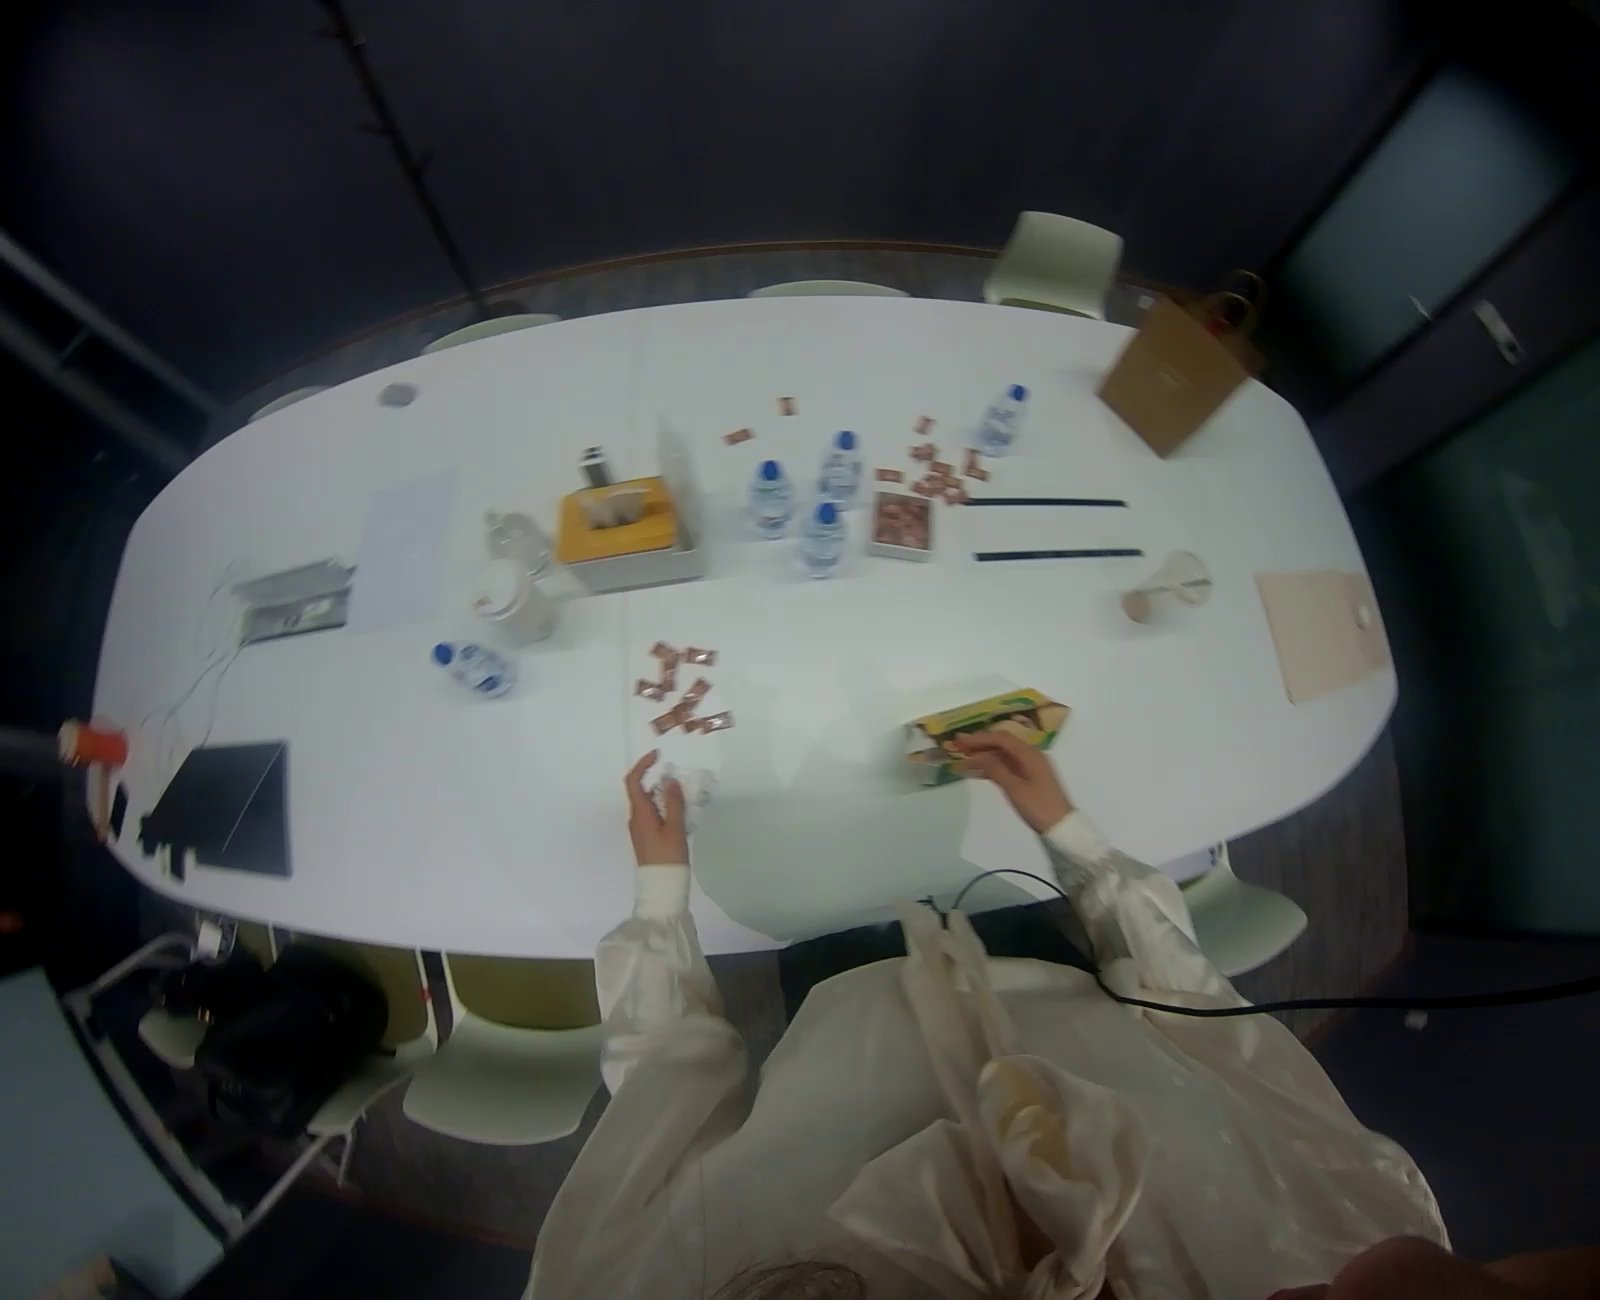
左目视角

左目 RGB

1600x1200 全局快门鱼眼,H165 x V130 超广角视场

30 fps 全局快门 H.264
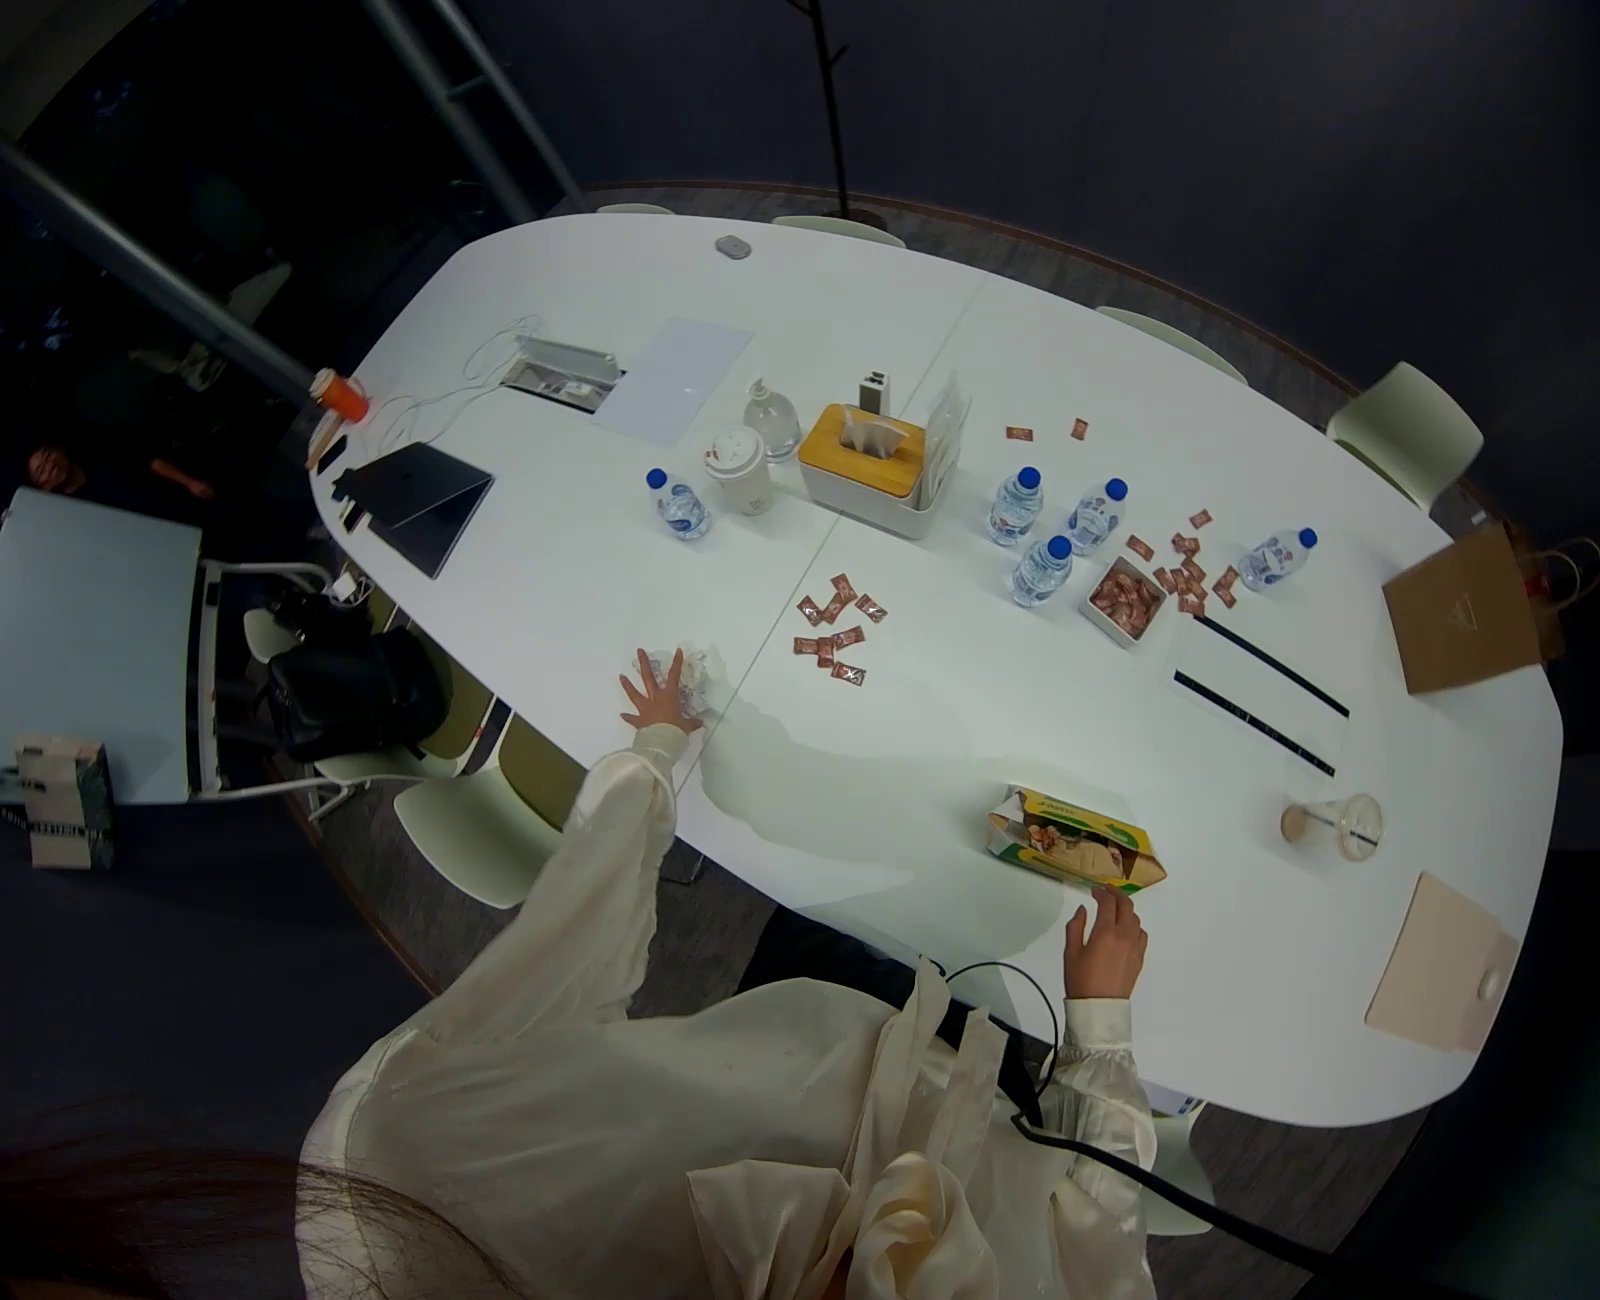
右目视角

右目 RGB

与左目硬件级同步,120mm 基线构成立体视觉

同步对齐 120mm 基线 2MP
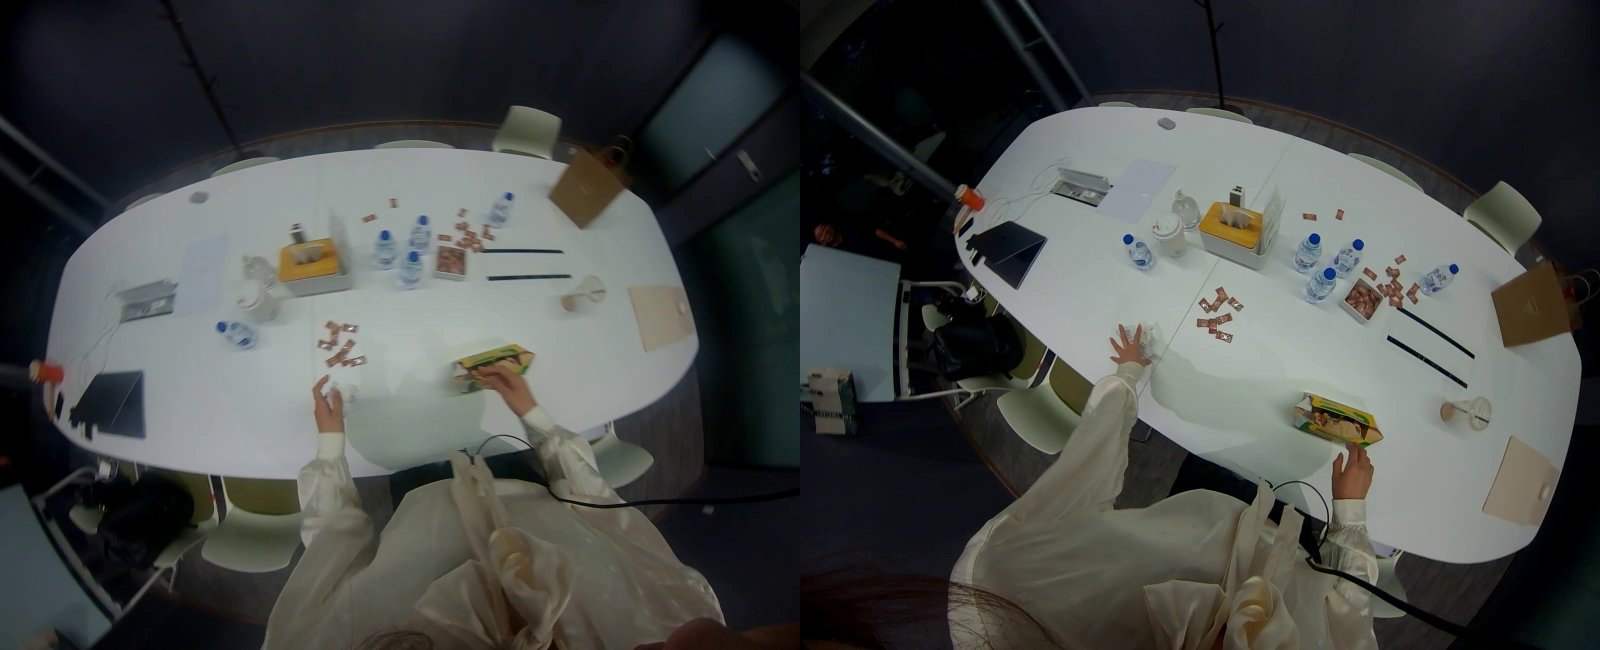
双目拼接

双目拼接预览

左右目拼接展示同步效果,手部区域可见完整立体视差

第三人称视角

第三人称外部视角 (EXO)

可选外部相机补充全局视野,自动与 Ego 时间线对齐

外部视角 100% 覆盖

Annotation

多模态自动标注

从原始视频自动提取空间位姿、手部骨架、手物交互状态、语义描述等结构化标注,无需人工逐帧标记。

手部骨架追踪叠加

21 关键点 3D 手部骨架实时覆盖于原始 Ego 视频上,自动检测双手位置、姿态与指尖状态。每帧输出 63 维骨架坐标,覆盖率 >90%。

自动标注 21 关键点 x 3D 双手追踪
📐

空间位姿恢复

从双目视觉与惯性数据恢复相机 6DoF 运动轨迹,输出每帧的位置 (x,y,z) 与朝向 (四元数)。

🤝

手物交互检测

自动识别手与物体的接触状态、抓取类型 (力抓/精捏),标注每帧的交互关系。

🏷️

语义标注

自动生成操作阶段划分、关键帧标记、物体识别与动作描述,输出结构化 JSON。

🦾

腕部世界轨迹

双手腕部在世界坐标系下的 3D 运动轨迹,逐帧对齐相机位姿,用于策略学习。

💪

肌电信号 (EMG)

可选腕带采集 6 通道肌电与惯性数据,每帧聚合后填充力触觉通道,丰富操作意图信息。

跨层质检

多维度自动校验:时间对齐精度、轨迹完整性、标注一致性、特征值域检查,确保交付数据可靠。

Delivery

交付内容

输出可直接用于模仿学习训练的标准化数据集,兼容主流训练框架。

视觉通道

多视角同步视频流,帧级时间对齐。

  • Ego 左目 RGB 视频
  • Ego 右目 RGB 视频
  • EXO 外部视角视频(可选,多路自动发现)
  • 全局快门,无运动模糊

状态通道

每帧结构化数值特征,覆盖空间、手部、交互三个维度。

  • 相机 6DoF 位姿 (7D: 位置 + 四元数)
  • 双手腕部世界坐标 (3D x 2)
  • 双手 21 关键点骨架 (63D x 2)
  • 手物接触与抓取状态
  • 力/触觉通道(传感器接入时自动填充)

动作通道

用于策略学习的逐帧动作标签。

  • 腕部增量运动 (delta 3D x 2)
  • 抓取动作标签 (grasp/release)
  • 操作阶段分段与关键帧

元数据与质检

完整的数据血缘与质量报告。

  • 采集设备与传感器参数
  • 场景描述与操作语义标注
  • 多维质检报告(通过率 ≥95%)
  • 数据集卡片(Dataset Card)

Retarget Quality

从人手到灵巧手:映射精度实测

人手动作要转换成机械手关节角才能用于机器人训练。我们对全部 14 段录制的双手(28 组)逐帧重算映射,用正运动学比对机械手指尖与人手指尖的位置,给出可复核的误差数字。

9.8% → 4.3%
Allegro 指尖误差(相对手长,中位数)
9.2% → 4.5%
LEAP 指尖误差(相对手长,中位数)
97%
动作突变可追溯到输入抖动

发现并修正尺寸偏差

机械手比人手大,按原尺寸直接对应时,手指只能蜷到关节极限去够人手的位置。按手型尺寸比放大 1.6 倍后,指尖误差减半:Allegro 28 组全部改善,LEAP 28 组中 27 组改善;关节卡在极限的帧从 16–22% 降到 2–5%。

问题出在哪一环是清楚的

映射后偶发的关节突变占有效帧不到 1%,其中 97% 在同一帧人手关键点就已跳变超过 3 cm,来自视频关键点检测的逐帧抖动,而不是映射算法本身。下一步改进是在映射前对关键点做时间平滑。

结论不依赖精调参数

缩放 1.6 与 1.8 的误差差异小于手长的 0.2%,处于噪声水平;拇指-食指开合与人手的秩相关中位数为 0.96–0.98。关键在于按机械手与人手的尺寸比缩放,而不是逐段调参。

方法:dex-retargeting 位置优化(AnyTeleop, RSS 2023)→ Allegro / LEAP 手 URDF 正运动学;误差为指尖位置误差除以人手长度,逐组取中位数;无检测帧不计分。

深度技术资料

完整管线实现细节 — 需授权密码访问。联系我们获取评估权限。

L0-L6 数据管线技术详情 需授权
14episodes
70,754frames
34features
L1 Sync L3 Hand-Object MANO 122D NB3 EMG LeRobot v3

需要评估详细技术指标或定制采集方案?

联系我们获取评估权限